摘要:
面向室内机器人二开厂商、系统集成商及终端客户,客观看待SLAM地图与业务可视化地图之间的差异。通过中立的地图数据处理与引擎能力,帮助AGV、AMR、巡检、清扫、配送等室内机器人项目更高效地完成地图转换、坐标统一与业务数据叠加。
标签:机器人可视化 室内地图引擎 二开工具 数字基建 SLAM地图
机器人跑得没问题,为什么“大屏上的地图”还是不对?
做室内机器人集成、二开的朋友,应该都遇到过类似需求:
机器人部署完成,导航、定位、路径规划都正常。
客户却提出了另一个要求:
“能不能把机器人现在的位置、运行轨迹和任务状态,直观地放到我的管理大屏上?”
看起来只是“把机器人地图搬到大屏上”。
但真正做过项目的人往往知道,事情没有这么简单。
你拿到的SLAM导航地图,机器人自己跑起来可能完全没问题,但放到业务可视化场景中,却可能出现一些新的问题:
-
地图中存在较多点云噪点,墙体、货架等轮廓不够规整;
-
与客户提供的CAD布局图、现场测绘数据存在坐标或比例差异;
-
不同品牌、不同类型的机器人接入同一个业务平台后,需要处理各自的坐标体系;
-
厂区、仓库、商场等场景发生布局变化后,原有地图与业务数据之间还需要重新校准。
于是,一个原本属于“机器人导航”的地图问题,逐渐变成了一个“业务数据怎么统一承载”的问题。
这里真正需要解决的,并不是SLAM本身。
而是:导航地图,如何转换成更适合业务系统使用的地图数据。
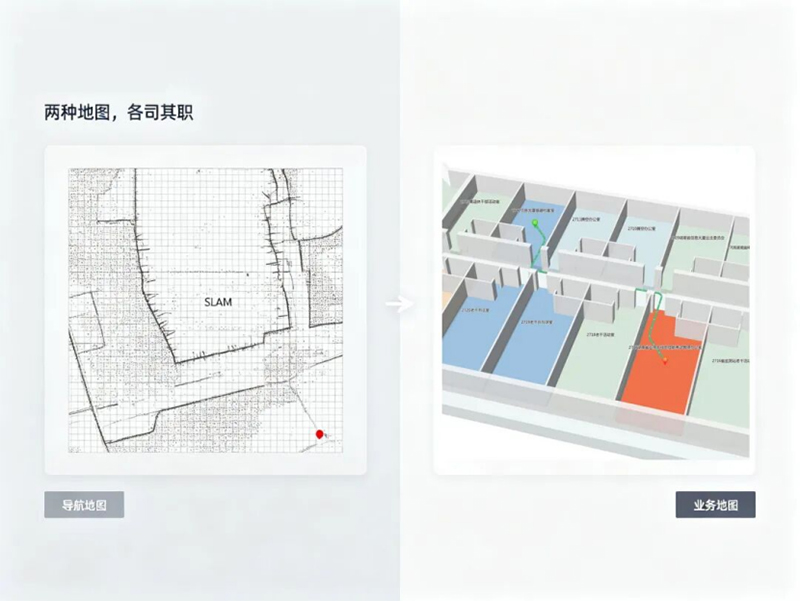
先把一个概念说清楚:SLAM地图和业务地图,解决的不是同一个问题
SLAM地图的核心任务,是帮助机器人完成定位、建图和导航。
对于机器人而言,只要地图能够支持定位、避障和路径规划,就是一张能够完成导航任务的地图。
因此,它并不天然需要满足业务可视化场景中的所有要求。
例如:
-
地图视觉是否规整;
-
是否方便与CAD、BIM等业务图纸叠加;
-
是否方便统一多个机器人品牌的坐标体系;
-
是否能够承载摄像头、IoT、巡检点位、设备状态等业务信息;
-
场景调整后,业务地图是否能够快速更新。
这些并不是SLAM地图“做得不好”。
而是导航地图与业务地图,本身就是不同的数据使用场景。
目前,各主流机器人厂商已经形成了相对成熟的机器人自身地图与可视化方案,对于单品牌、单系统的基础应用,已经能够满足大量实际项目需求。
真正容易出现额外工作量的,是项目进一步向业务系统扩展之后。
比如:一个平台需要同时管理AGV、巡检机器人和清扫机器人。
这时候,不同机器人系统可能拥有不同的地图格式、坐标系和数据接口,需要增加一层数据处理与统一。
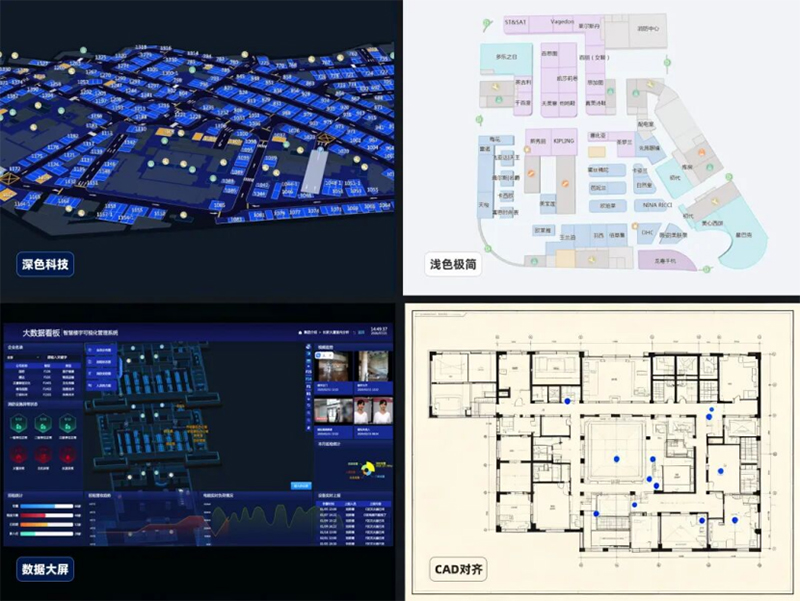
又比如:客户希望机器人地图能够与CAD、建筑空间、设备点位进行关联。
这时,单纯拿一张SLAM地图出来,往往还不够。
再比如:仓库货架调整、商场店铺变化、厂区区域改造。
机器人导航地图与业务展示地图之间,也需要考虑如何同步更新。
所以,我们提供的并不是另一套机器人系统。
而是位于机器人系统与业务应用之间的:中立地图数据与地图引擎能力。
我们具体解决什么?
我们长期专注于室内地图相关能力,将地图处理、数据转换、坐标统一和业务可视化能力开放给室内机器人项目。
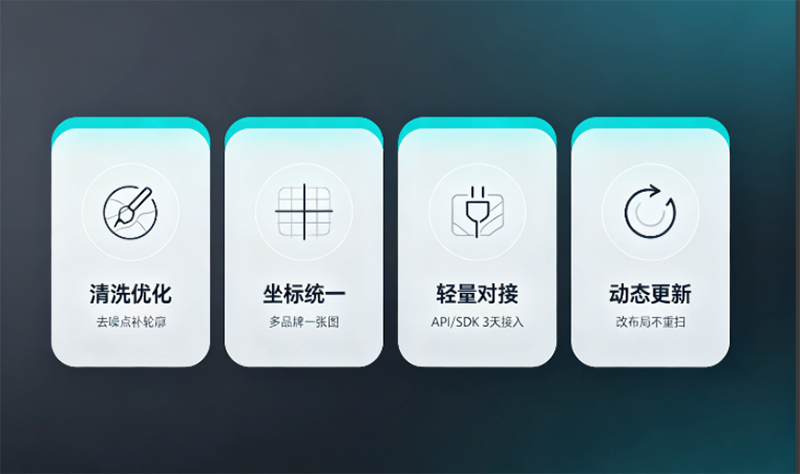
核心可以归纳为四件事。
① SLAM地图处理
针对机器人输出的SLAM地图进行数据处理,包括噪点处理、轮廓优化、地图转换等,让原本面向导航使用的地图,更适合进入业务可视化系统。
② 多源地图与坐标统一
SLAM、CAD、BIM以及现场测绘等不同来源的数据,在进入业务系统时,往往需要进行坐标、比例和空间关系的统一。 我们提供相应的地图数据处理能力,帮助不同来源的数据进入统一的业务地图体系。 对于同时管理AGV、AMR、巡检、清扫、配送等不同机器人类型的项目,也可以减少项目团队自行处理地图数据的开发工作量。
③ 标准化接口对接
提供API、SDK等标准化能力,根据项目实际技术架构完成地图数据接入。 机器人系统继续使用原有的导航与控制方案,业务系统继续按照自己的架构运行。地图能力作为一个独立的数据层进行补充。
④ 地图与业务数据结合
地图不只是“机器人在哪里”。 在实际业务系统中,还可能需要叠加: 机器人轨迹、任务区域、巡检点位、设备位置、摄像头、报警信息、IoT数据以及其他业务数据。 通过地图引擎,将这些数据放在统一的空间关系中,才能真正形成面向管理和业务使用的可视化地图。
换句话说,我们不替代机器人厂商,而是补上地图数据这一层
这是我们的定位。
不做机器人,不做机器人控制系统,也不要求客户更换现有机器人平台。
你可以继续使用原有的机器人、导航系统以及可视化平台。
我们提供的是中间的地图数据能力:
SLAM地图 → 地图数据处理 → 坐标统一 → 业务地图 → 业务系统
这样做的价值很简单:
-
让机器人团队把精力放在机器人本身;
-
让系统集成商把精力放在项目交付;
让业务系统获得一套更容易使用和扩展的室内地图数据。
为什么不自己做?当然可以自己做。
如果团队本身拥有地图算法、GIS、坐标转换、数据处理以及前端地图开发能力,自研当然是一种选择。
但对于很多机器人二开和系统集成团队来说,真正的问题并不是“能不能做”。
而是:为了一个项目里的地图环节,是否值得自己重新投入一套开发和维护成本?
可以简单算一笔账。
|
对比项 |
团队自行处理 |
使用地图数据服务 |
|
地图处理 |
自行研究格式、数据结构和处理方式
|
由专业团队 |
|
坐标统一 |
自行开发、测试和校准 |
根据项目数据完成转换 |
|
多源数据 |
需要自行建立处理流程 |
提供统一地图数据能力 |
|
项目交付 |
地图问题可能占用开发资源 |
将地图环节独立出来 |
|
后续维护 |
自行承担地图处理逻辑 |
根据项目需求持续支持 |
对于长期做机器人项目的团队而言,真正需要考虑的不是“自己能不能做”,而是:
能不能把有限的开发资源,放在更核心的机器人业务和项目交付上。
这也是地图基础能力服务存在的价值。
三种合作方式,按你的项目来
我们不要求客户更换现有机器人体系,也不强制绑定特定品牌。
可以根据项目阶段选择不同合作方式。
01|项目地图服务
提供SLAM地图数据,由我们完成相应的数据处理、转换和地图制作,再交付项目所需要的地图文件或接口。
适合单个项目、快速交付的团队。
02|地图平台服务
通过地图平台自行上传、处理和管理地图数据,并根据项目需求进行地图编辑和数据调用。
适合长期承接室内机器人项目的开发团队和集成商。
03|定制化地图服务
针对大型项目或复杂业务场景,提供地图数据处理、坐标体系建设、地图引擎接入以及业务数据融合等服务。
适合需要长期维护室内地图体系的终端客户和项目团队。
不改变你的机器人,只增加一层地图能力
这可能是整个方案最核心的一句话。
你的机器人可以继续用原来的。 导航系统可以继续用原来的。
机器人厂商也可以继续用原来的。
我们只负责把不同来源的地图数据,处理成更适合业务系统使用的地图。
让SLAM负责导航,让业务地图负责可视化和数据承载。
两者并不冲突。
免费体验一份你的地图
最后说一句
室内机器人行业已经有成熟的机器人、导航和控制方案。
我们更愿意把自己的角色定义得简单一点:
机器人负责“怎么走”,业务系统负责“怎么看、怎么管”,而我们负责把中间的地图数据连接起来。
无论是AGV、AMR、巡检、清扫还是配送机器人,无论是工厂、仓库、商业楼宇还是其他室内场景,只要项目存在地图数据统一、业务可视化或地图应用开发的需求,我们都可以提供相应的地图能力。
不替代现有系统,只补充地图这一层。
让地图真正从“机器人能用”,进一步走向“业务也能用”。
 fengmap
 2026-11-03 17:22:36