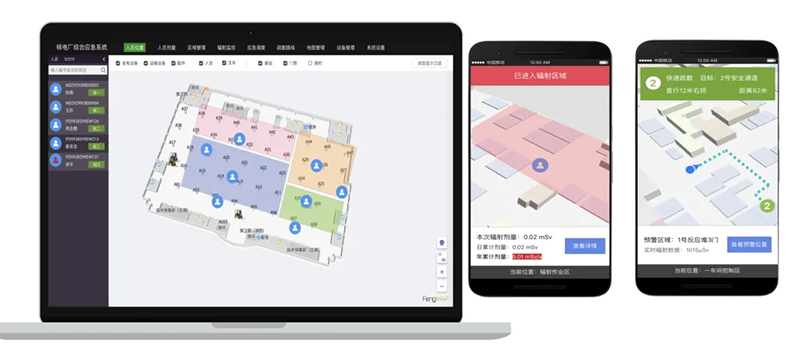
在空间数字化的宏大叙事中,3D地图引擎扮演着“操作系统”般的底层角色。它不仅是将地理数据转化为可视画面的渲染器,更是支撑导航、定位、仿真、分析等上层应用的技术基座。
尤其在室内场景这一特殊领域,空间结构的复杂性、终端设备的多样性、业务需求的动态性,对引擎提出了远超通用GIS或游戏引擎的复合型要求。蜂鸟视图自主研发的FengMap
三维地图引擎,正是针对这些挑战而生的专用解决方案。本文将深入剖析3D地图引擎所依赖的核心技术栈,并阐释每一项技术为何在真实业务场景中具有不可替代的重要性,帮助读者超越表层功能,理解引擎选型与建设的深层逻辑。
一、3D地图引擎的技术本质与室内场景特殊性
(一)引擎的技术本质
3D地图引擎本质上是一套高度优化的空间数据处理与实时渲染管线。它接收结构化的地图数据(矢量、栅格、BIM等),经过坐标变换、视锥裁剪、LOD选择、光照计算、纹理映射、后处理等一系列GPU/CPU协同运算,最终以每秒数十帧的速度输出逼真画面。同时,它还提供空间查询、路径规划、碰撞检测、事件交互等API接口,供上层应用调用。引擎的性能、精度、兼容性,直接决定了整个空间应用系统的上限。
(二)室内场景的特殊挑战
与室外大场景不同,室内空间具有以下独特挑战:一是结构密集,墙体、门窗、家具等要素高度紧凑,几何复杂度远高于开阔地形;二是尺度多变,从几平方米的机房到数万平方米的航站楼,需在统一引擎中兼顾微观细节与宏观概览;三是终端碎片化,用户可能通过手机、平板、大屏、VR头显等多种设备访问,性能跨度极大;四是业务强耦合,地图不仅是展示背景,更是导航、资产、安防等业务流程的组成部分,要求引擎具备深度集成能力。这些挑战决定了室内3D引擎不能简单套用室外GIS或游戏引擎方案,必须进行针对性技术重构。
二、六大核心技术深度解析及其重要性
(一)轻量化实时渲染技术
该技术通过模型简化、纹理压缩、实例化渲染、遮挡剔除、Shader优化等手段,在保证视觉质量的前提下,最大限度降低GPU负载与内存占用。例如,对远处房间自动替换为低模版本,对重复设施(如座椅、灯具)使用GPU Instancing批量绘制,对不可见区域提前剔除渲染。
其重要性在于:室内地图的主要使用终端是移动设备,其算力与续航有限。若渲染过重,将导致卡顿、发热、耗电过快,用户体验崩塌。轻量化技术确保了地图在中低端手机上也能流畅运行,扩大了服务覆盖面,是移动端应用可行的前提。
(二)动态LOD与流式加载技术
该技术根据相机距离、视野范围、网络状况,动态调度不同精度的数据块加载与卸载。近处加载高精度模型与纹理,远处加载简化版本;优先加载视野内数据,延迟加载视野外数据;支持增量更新与断点续传。
其重要性在于:大型场馆地图数据量可达GB级,若一次性加载,首屏时间将长达数十秒,用户早已流失。流式加载实现了“秒开”体验,让用户几乎无感地进入地图世界。同时,它降低了单次数据传输量,适应弱网环境,提升了系统在复杂网络条件下的鲁棒性。
(三)室内外一体化无缝衔接技术
该技术建立统一的时空基准框架,将室外GIS坐标(WGS84)与室内局部坐标(自定义原点)通过仿射变换或七参数模型精确对齐。在渲染层面,实现室外街景与室内模型的平滑过渡,消除视觉断层;在逻辑层面,支持跨室内外的一体化路径规划与位置服务。
其重要性在于:用户的出行是连续的,从室外停车场走到室内会议室,不应经历“切换App”或“重新定位”的中断。一体化技术提供了连贯的空间认知体验,是真正实现“全程导航”与“全域管理”的技术基础。缺乏此能力的系统,只能提供割裂的服务片段,难以满足用户对无缝体验的期待。
(四)跨平台自适应渲染技术
该技术通过抽象渲染接口层,屏蔽WebGL、Metal、Vulkan、OpenGL ES等底层图形API差异,实现一套代码多端运行。同时,根据设备能力自动降级或升级渲染效果(如关闭阴影、降低分辨率、切换2D模式),确保在不同平台上均有可用体验。
其重要性在于:企业应用场景多样,员工用手机巡检、访客用小程序导览、指挥中心用大屏监控,若为每端单独开发,成本高昂且体验不一。跨平台技术实现了“一次开发,多端适配”,大幅降低研发与维护成本,同时保证了品牌体验的一致性,是企业规模化部署的经济性保障。
(五)高精度路径规划与导航算法
该技术构建室内路网拓扑模型,支持多约束(单向、禁行、无障碍)、多模态(步行、电梯、扶梯)、多目标(最短、最快、最少换乘)的路径搜索。算法融合A、Dijkstra、CH(Contraction Hierarchies)等技术,并结合实时人流、设备状态等动态因素进行自适应规划。
其重要性在于:导航是室内地图最核心的刚需。算法不准,用户绕路、迷路,信任即刻瓦解。高精度、智能化的路径规划,不仅提升寻路效率,还能在紧急疏散、物流配送等场景中发挥关键作用。它是地图从“看得见”升级为“用得着”的分水岭。
(六)多源定位融合与可视化呈现技术
该技术整合蓝牙、UWB、WiFi、惯导、视觉等多种定位源,通过卡尔曼滤波、粒子滤波等算法融合数据,输出稳定、平滑的位置估计。并将位置点、轨迹、围栏等数据实时映射到3D地图中,支持姿态指示、楼层自动切换、轨迹回放等可视化效果。
其重要性在于:定位是地图的“眼睛”。没有精准、稳定的位置反馈,地图只是静态图片。融合技术克服了单一定位源的局限性(如蓝牙漂移、UWB遮挡),在复杂环境中仍能提供可靠位置服务。可视化呈现则将抽象坐标转化为直观画面,使管理人员能“看见”人与物的流动,是资产追踪、人员调度、安全监控等业务落地的视觉基础。
三、核心技术重要性的系统性总结
上述六项技术并非孤立存在,而是相互支撑、共同构成引擎的能力金字塔。轻量化与流式加载保障了“能用”,一体化与跨平台保障了“好用”,路径规划与定位融合保障了“有用”。它们共同决定了:
第一,用户体验的下限。引擎性能差,再好的业务设计也无法落地;引擎体验好,才能留住用户、产生价值。
第二,建设成本的可控性。成熟的技术栈减少重复造轮子,跨平台能力降低多端开发投入,一体化架构避免系统孤岛,从源头控制TCO。
第三,业务扩展的上限。引擎具备良好的扩展接口与数据开放性,才能承接AR、AI、数字孪生等新应用,支撑业务持续创新。
第四,数据资产的 longevity。规范的数据模型与渲染管线,使地图数据可长期维护、复用、迁移,保护前期投资不因技术换代而归零。
结语
3D地图引擎是空间数字化大厦的地基,其核心技术的深度与广度,决定了大厦能建多高、能用多久。蜂鸟视图FengMap引擎通过对室内场景的深刻理解与技术攻坚,构建了专属于室内的能力体系。理解这些技术,不是为了成为引擎开发者,而是为了在选型、建设、运营中做出更明智的决策。当我们在评估一个空间应用项目时,不妨多问一句:它的引擎,是否真正解决了室内场景的核心挑战?答案,往往就藏在这些看似枯燥的技术细节之中。
 小编
 2026-09-17 12:59:15
 3D地图引擎